ChinaGraph 2026 Day1
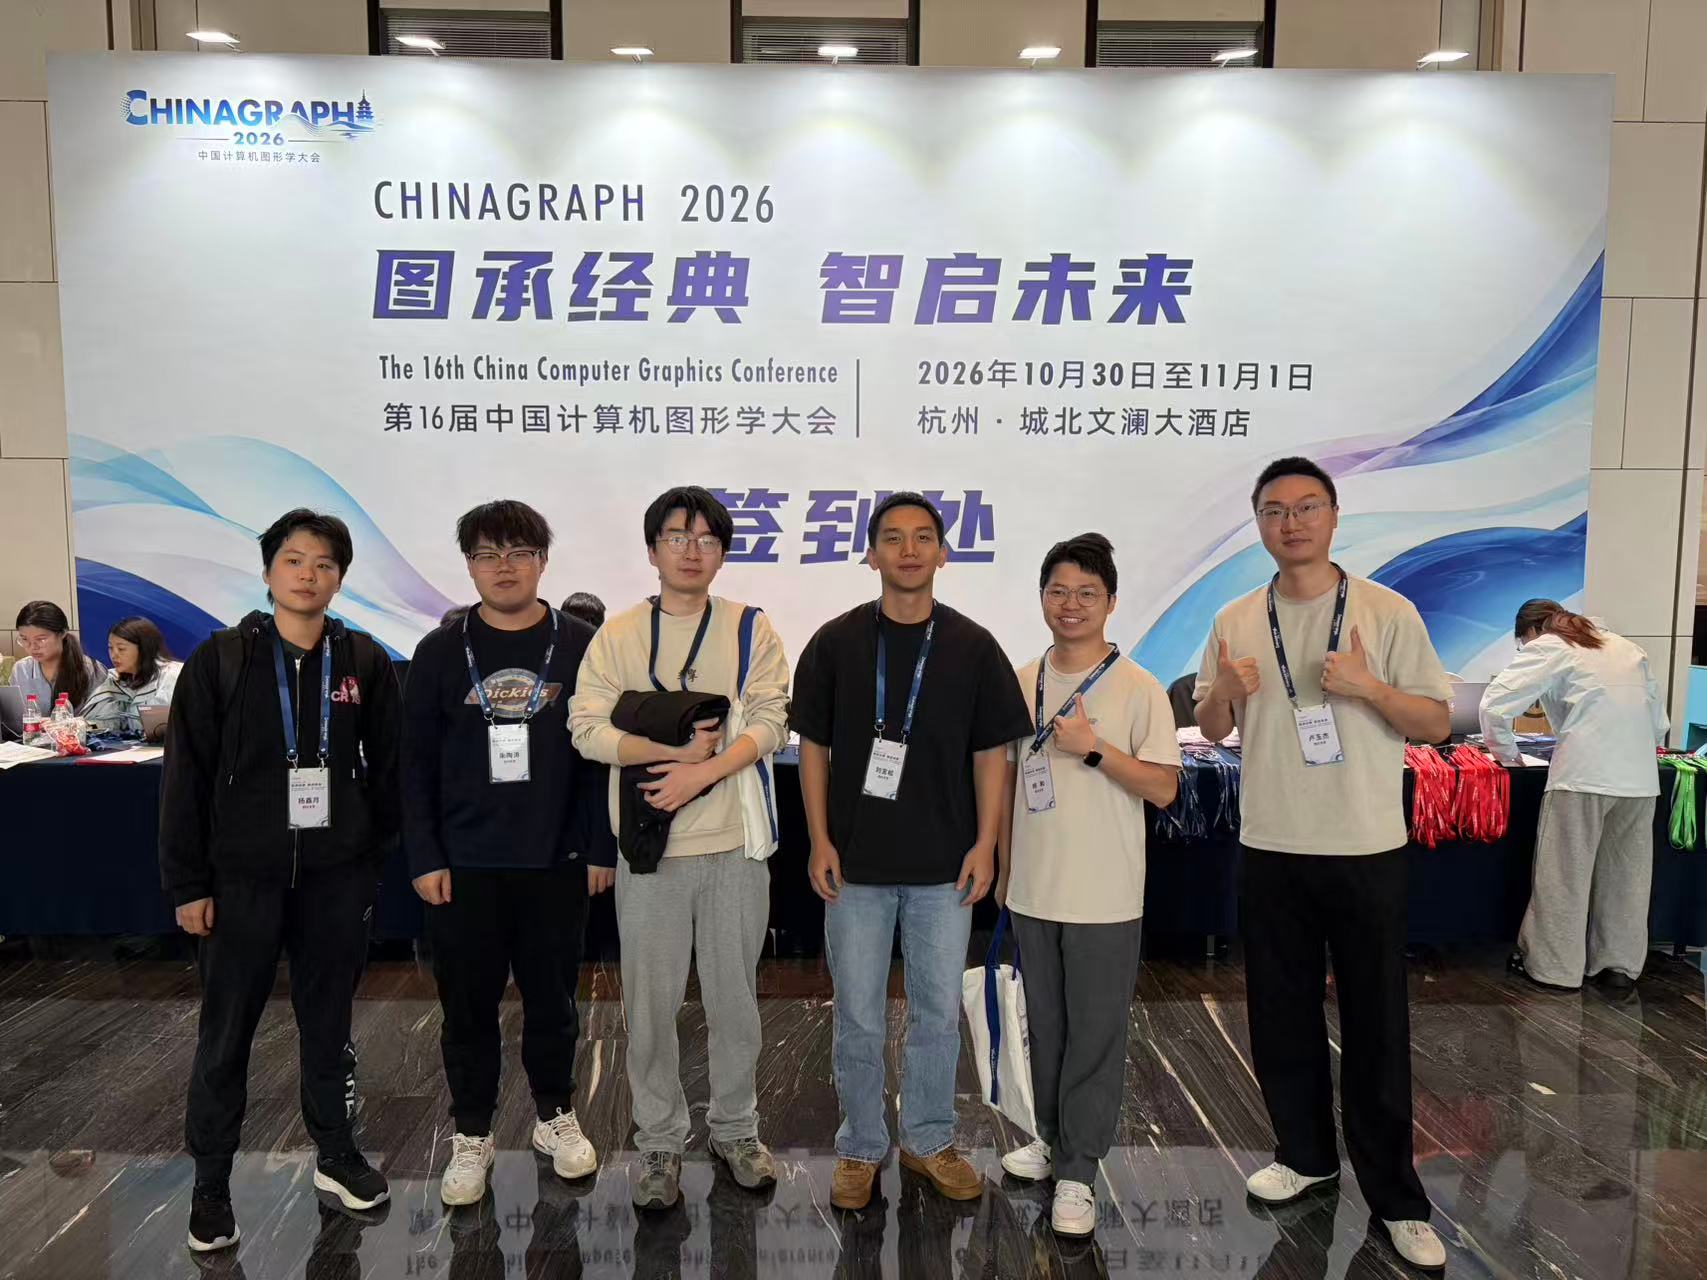
2026年10月30日,第十六届中国计算机图形学大会(ChinaGraph 2026)在杭州城北文澜大酒店举行首日学术活动。本届大会会期为10月30日至11月1日,由中国计算机学会等六家学会联合主办,浙江大学、杭州市拱墅区人民政府、全息智能技术研究院承办,设置会前课程、主旨报告、技术论坛、AI电子剧场及海报交流等活动。视觉计算实验室24级博士研究生姚和,25级博士研究生刘宜松、卢玉杰,硕士研究生朱陶涛、杨鑫月,26级博士研究生张晋博参加了此次盛会。
大会首日以会前课程和技术论坛为主,围绕图形学与具身智能、可交互世界模型、智能设计与新一代CAD系统、真实感渲染前沿技术等主题展开交流。其中,陈润楠、林天威和过洁分别从三维空间认知、具身基础模型规模化学习和高效渲染出发,分享了相关研究进展与实践思考。
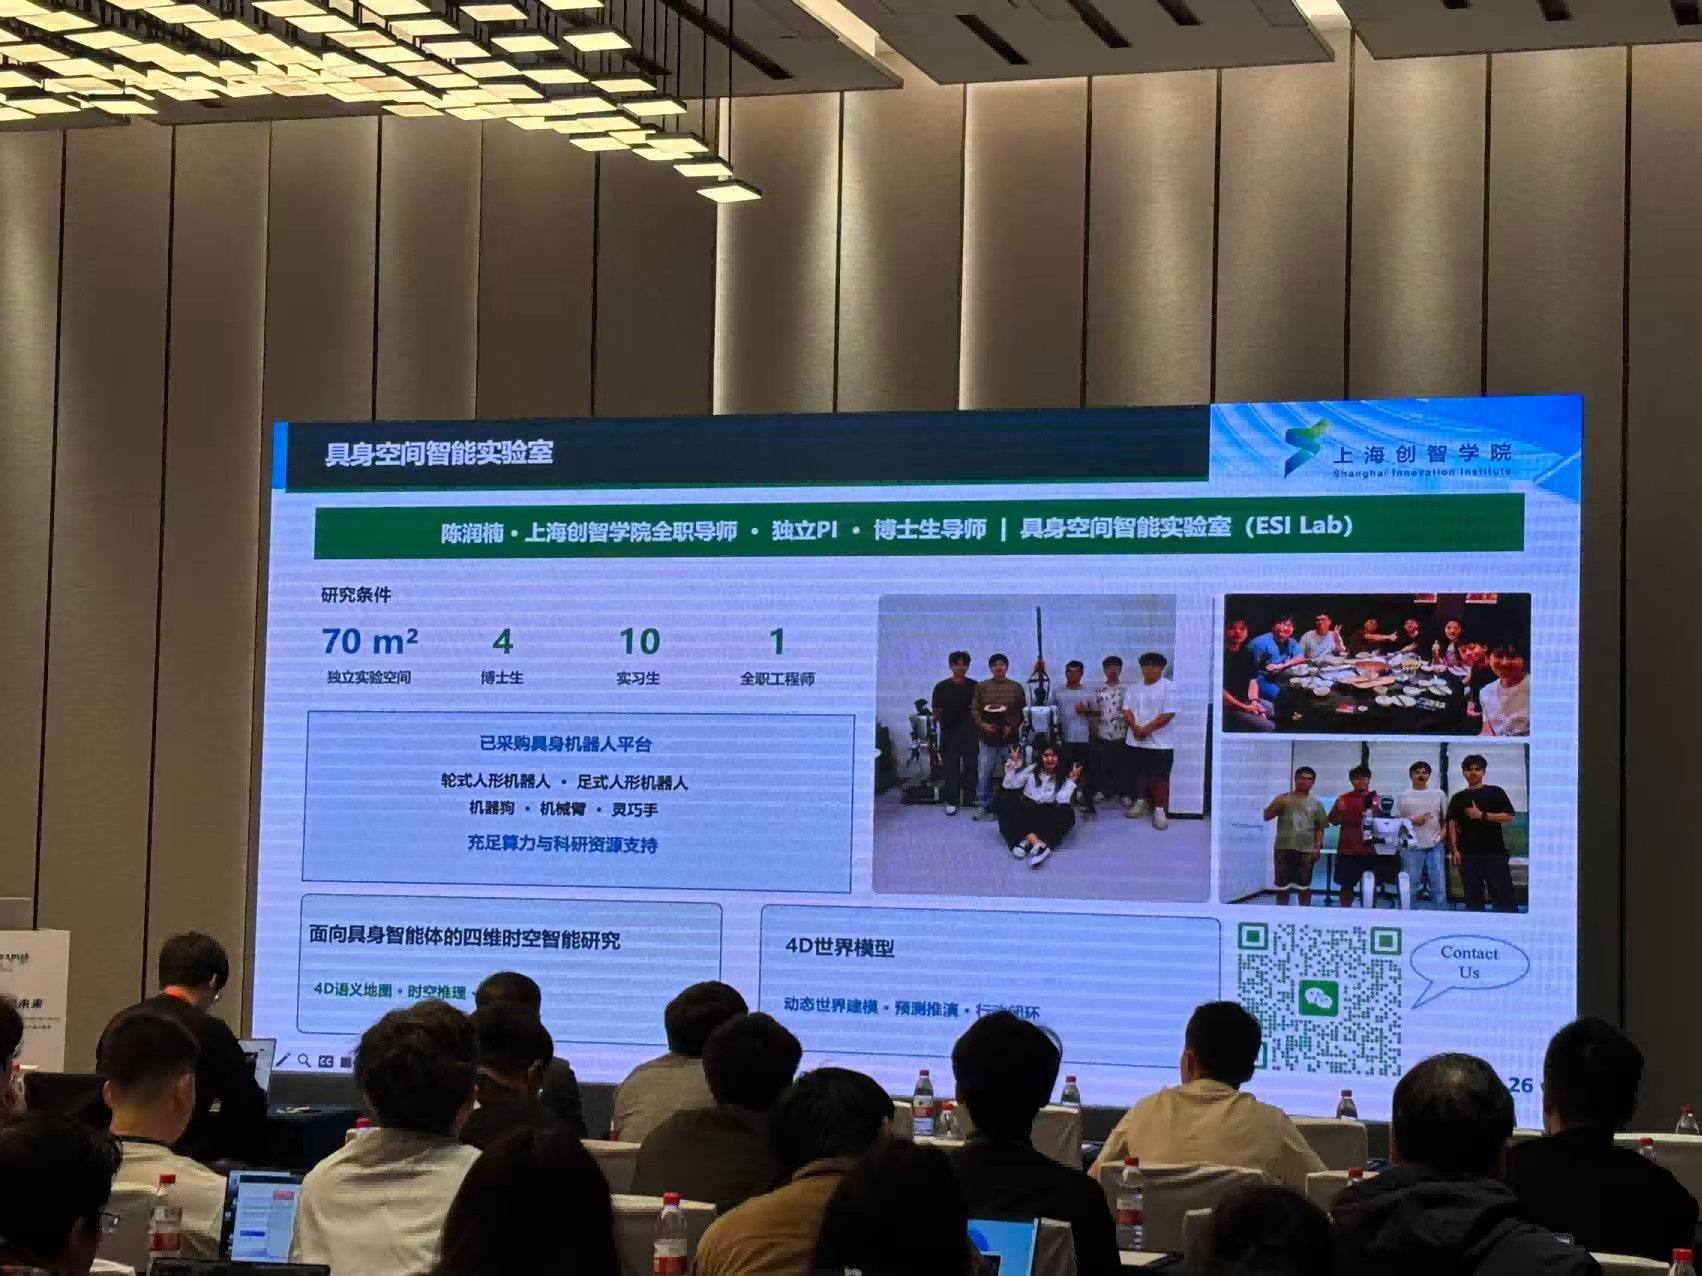
1 面向具身智能体的三维空间智能
讲者:陈润楠(上海创智学院)
三维空间智能是机器感知、理解物理世界并实现自主行动的重要基础。真实环境中开放的物体类别、复杂的场景结构与持续的动态变化,使三维语义获取、场景建模以及感知与行动协同面临诸多挑战。上海创智学院全职导师、具身空间智能实验室负责人陈润楠围绕这些问题,介绍了团队在三维空间智能领域的系列研究进展。
报告聚焦开放世界三维场景理解、复杂场景三维推理与生成,以及面向具身任务的空间认知,讨论了三维理解如何支撑智能体对物理环境的认知与自主行动。陈润楠进一步探讨了由静态三维理解迈向动态时空建模的发展方向,将场景理解、世界模型构建与智能体决策联系起来,为研究具身智能体在真实环境中的持续认知与自主行动提供了思路。
2 具身基础模型规模化演进
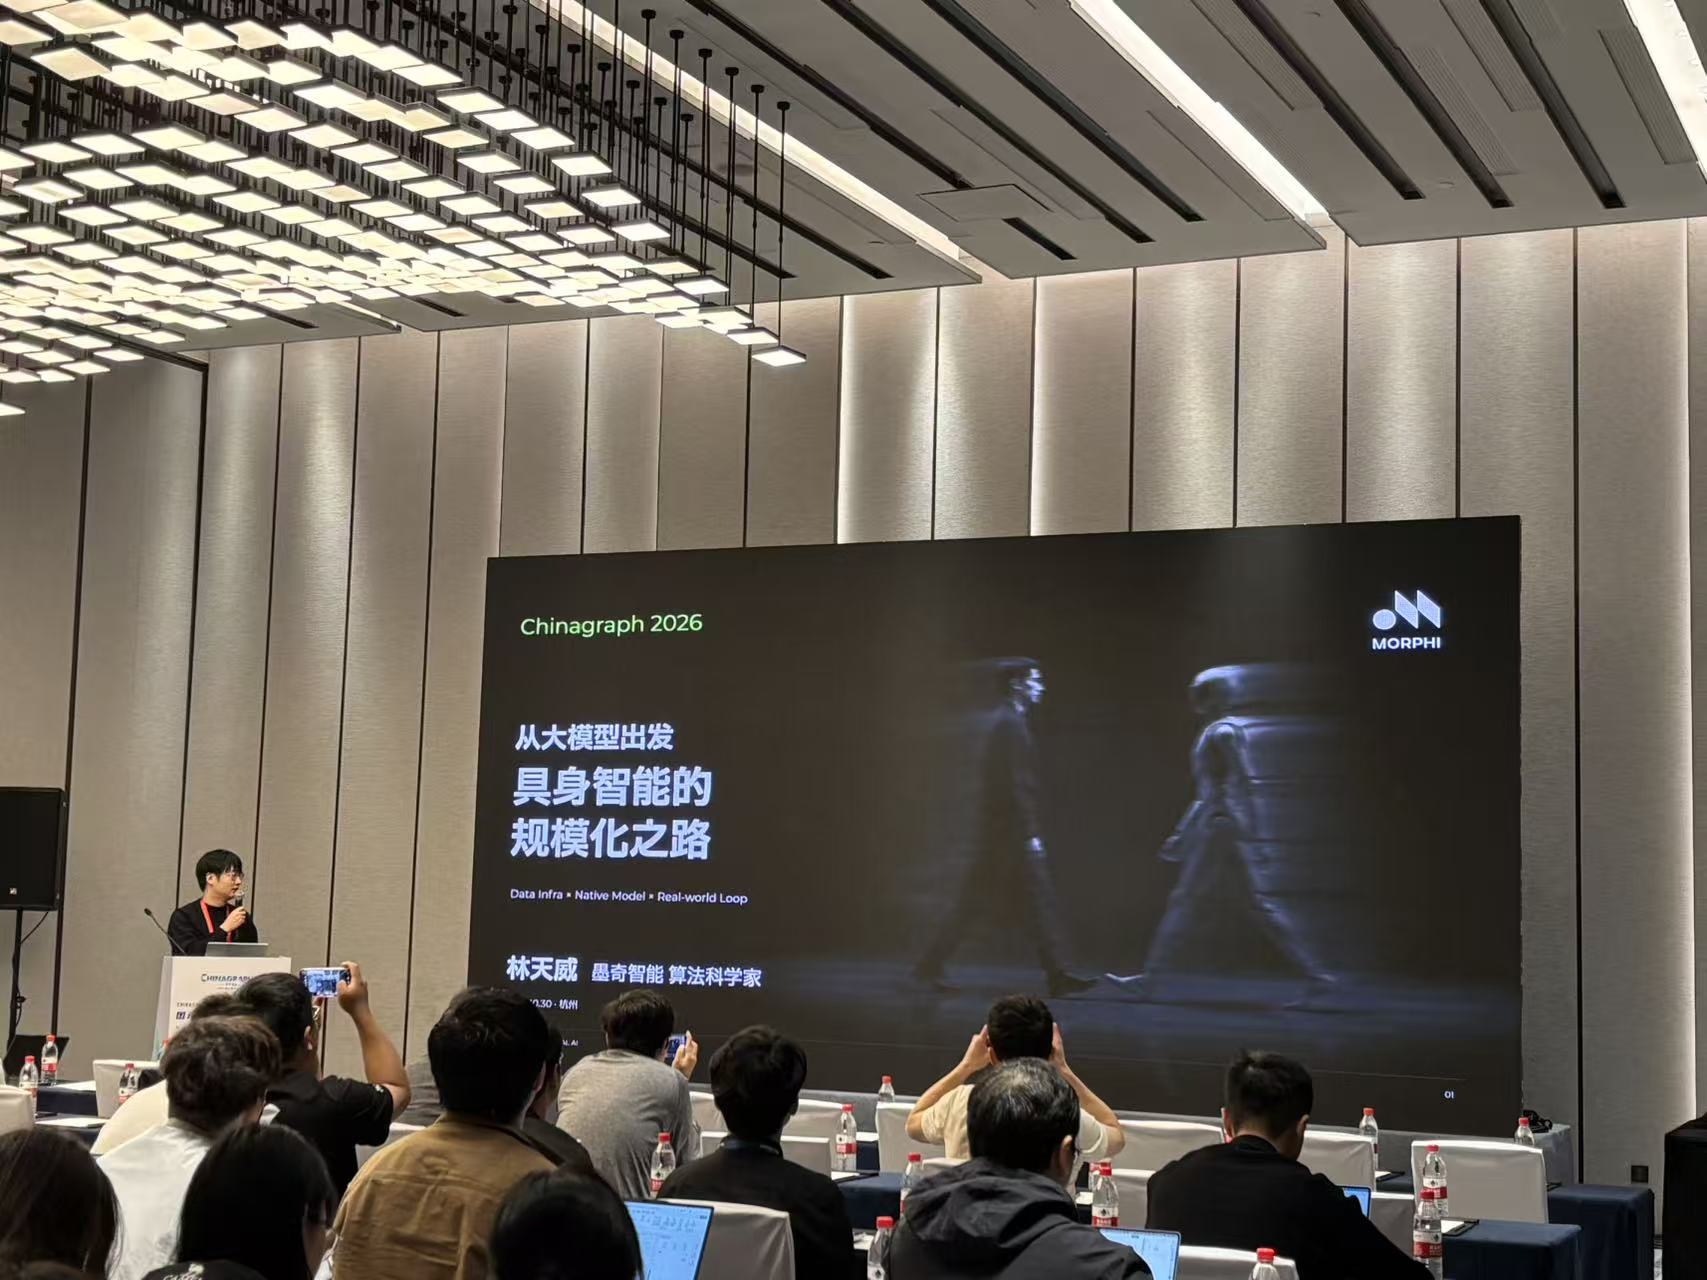
讲者:林天威(墨奇智能)
随着具身智能基础模型进入规模化学习与能力泛化的新阶段,如何规模化记录和学习行为数据、提升跨任务与跨本体的泛化能力,成为研究与应用中的关键问题。墨奇智能算法科学家林天威结合具身智能基座模型预训练研究,介绍了墨奇智能基于软硬件协同的全栈技术体系,以及在具身基础模型规模化学习方面的探索。
报告从预训练基座、后训练应用和系统演进三个层面展开:在预训练阶段,关注如何利用异构数据构建通用能力,特别是跨本体、跨任务的学习能力;在后训练阶段,分享真实场景下模型微调与部署的实践思考;在系统演进层面,讨论模型与系统架构的协同设计,并介绍世界模型等技术的应用尝试。报告围绕数据、模型与系统之间的关系,探讨了具身基础模型持续演进的机制。
3 高斯过程隐式表面的高效渲染技术
讲者:过洁(南京大学)
高斯过程隐式表面(GPIS)能够统一建模硬质表面与参与介质,为复杂场景表达提供了新的方式。然而,现有渲染方法依赖暴力光线步进求交,需要在每个步进点进行完整噪声求值,计算开销限制了渲染效率。南京大学长聘副教授、博士生导师过洁围绕这一瓶颈,介绍了用于加速GPIS求交的有界光线步进渲染技术。
该技术将点级边界与区域级边界结合起来:通过分层伯努利脉冲提供点级边界,替代不必要的完整噪声求值;同时利用空间加速结构构建区域级边界,剔除空区域,提前减少需要处理的步进点。前者减少单个步进点的求值开销,后者减少需要处理的步进点数量。两者共同降低了噪声求值次数,提升了GPIS的整体渲染效率,为复杂场景表达中的高效求交提供了一种技术路径。